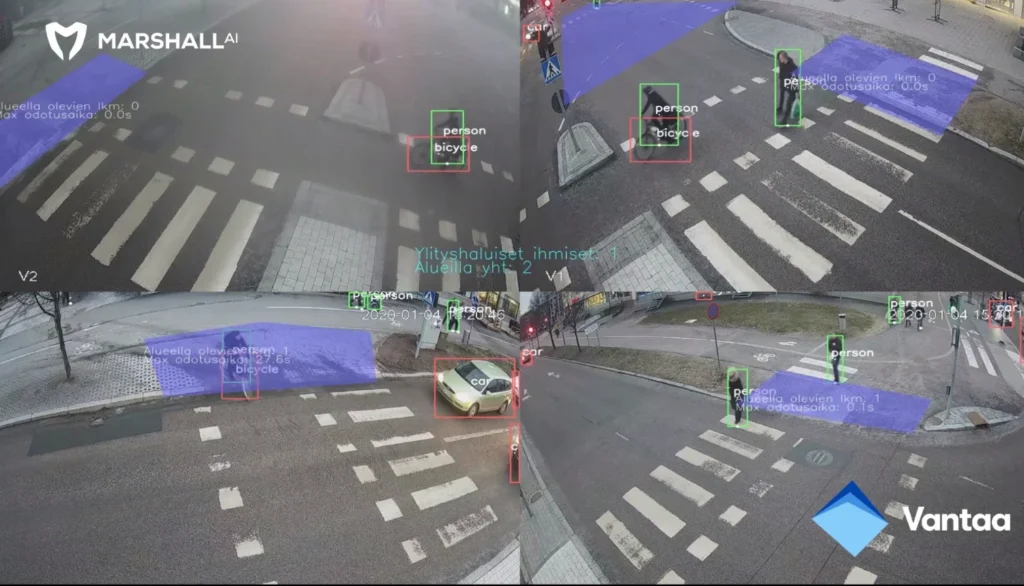
Um die Wirtschaftlichkeit des Deep Learning in hochdynamischen, unvorhersehbaren Umgebungen zu beweisen, arbeitete MarshallAI mit der Stadt Vantaa in Finnland zusammen. Ziel war es, traditionelle, blinde Verkehrsüberwachungssysteme durch hochgenaue Machine Vision zu ersetzen, die umfassende Objektverfolgung und automatisierte Verkehrssteuerung ermöglichen.
Ziel des Projekts war es, zu bestätigen, dass visuelle Sensoren mit künstlicher Intelligenz mit extrem hoher Zuverlässigkeit funktionieren können, nahtlos in bestehende Hardware-Steuerungen integriert werden und einen Effizienzgewinn ohne die Notwendigkeit von aufwendigen Infrastrukturinvestitionen ermöglichen.
Die technischen Ziele
Um die absolute operative Kontrolle zu demonstrieren, konzentrierte sich das Projekt auf zwei Hauptziele:
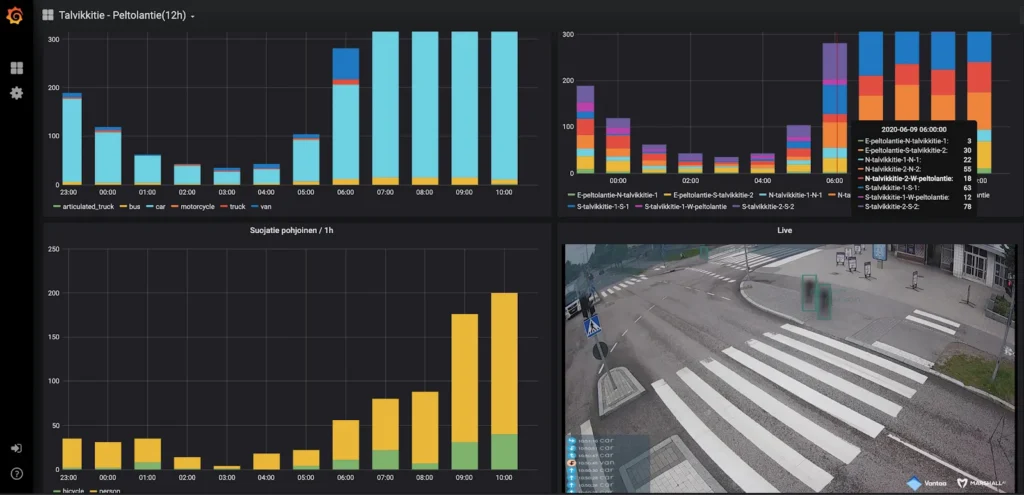
- Komplexer Durchflussanalyseschritt: Die genaue Erfassung und Klassifizierung höchst variabler Objekte (Fußgänger, Fahrräder, Autos, Lieferwagen, Busse und Sattelzugmaschinen), die Kartierung ihrer Routen und die Berechnung exakter Wartezeiten.
- Automatischer Interoperabilitätsmechanismus: Die Schaffung einer direkten, Echtzeit-interoperablen Verbindung mit dem bestehenden Verkehrsmanagement-System, um die Logik zu optimieren und die Reaktionen der Infrastruktur ohne menschliches Eingreifen zu automatisieren.
Die Lösung: nicht-invasives, sicheres Sehen
Die Installation umfasste zwei separate Kreuzungen, die mit neun standardmäßigen IP-Kameras ausgestattet waren, die an bestehende Lichtmasten montiert waren. Die Datenübertragung erfolgte sicher über Mobilfunknetze.
Um die physischen Hardware-Anforderungen und die komplexe Installation vor Ort zu minimieren, wurde die umfangreiche Datenverarbeitung als sichere Cloud-Dienste bereitgestellt, die im finnischen Data Center von MarshallAI gehostet werden. Privatsphäre und Sicherheit standen im Mittelpunkt: Keine sensible Daten oder Videoaufnahmen wurden gespeichert.
Der öffentlich zugängliche Live-Stream des Pilotprojekts wurde der Öffentlichkeit angeboten, und die Personen wurden automatisch mit MarshallAI-Tools verschleiert, um die Identität zu schützen.
Leistung unter schwierigen Bedingungen
Eines der wichtigsten Ergebnisse des Vantaa-Pilotprojekts war die Nachweisbarkeit der Widerstandsfähigkeit der MarshallAI-Plattform unter harten physikalischen Bedingungen. Bildverarbeitung setzt auf Klarheit, doch reale Umgebungen sind selten sauber.
Das System navigierte erfolgreich unter extremen Wetterbedingungen in Finnland, einschließlich Schnee, starkem Regen und dynamischer Hintergrundbeleuchtung. Durch die Verwendung motorischer Kameras und beheizter Objektive, um Wasser und Schnee zu reinigen, sowie die strategische Positionierung der Kameraeinstellungen zur Reduzierung von Blendung, konnte die Plattform nachweisen, dass Umweltprobleme vollständig konstruiert werden können. Wenn die KI ein Fahrrad in einem Schneesturm zuverlässig nachverfolgen kann, ist sie in herausfordernden industriellen Bedingungen zudem fähig, Teile zu inspizieren.
Exzellente Zuverlässigkeit und Ergebnisse
Der Objekterkennungsserver von MarshallAI bot eine extreme Zuverlässigkeit und beweist damit seine Leistungsfähigkeit in der automatisierten Mission. Im gesamten Projekt überstieg die durchschnittliche Objekterkennungsrate in allen unterschiedlichen Kategorien die 98%.
- Fußgängererkennung: 99,8 % Zuverlässigkeit
- Fahrzeugerkennung: 98,9 % Zuverlässigkeit
- Fahrraderkennung: 98,2 % Zuverlässigkeit
Durch die Anwendung automatischer Optimierungen am Management-System des Kreuzungsbereichs basierend auf diesen Echtzeitdaten konnte das System die Probleme beseitigen. 30.000 unnötige Stopps Jährlich. Dies führte zu Einsparung von mehr als einem Monat an kumulativer Wartezeit Jährlich, indem man die Emissionen massiv reduziert und beweist, dass die Steuerung durch KI einen sofortigen und messbaren ROI bringt.