Osoittaakseen syväoppimisen elinkelpoisuuden erittäin dynaamisissa ja ennalta arvaamattomissa ympäristöissä, MarshallAI teki yhteistyötä Suomen Vantaan kaupungin kanssa. Tavoitteena oli korvata perinteiset, sokeat liikennetunnistimet erittäin tarkoilla konenäköjärjestelmillä, jotka kykenevät kattavaan kohteiden seurantaan ja automatisoituun liikenteenohjaukseen.
Pilotin tavoitteena oli varmistaa, että tekoälypohjainen visuaalinen tunnistus voi toimia äärimmäisen luotettavasti, integroitua saumattomasti olemassa oleviin laitteisto-ohjaimiin ja tuottaa tehokkuushyötyjä ilman kohtuuttomia infrasijoituksia.
Suunnittelutavoitteet
Absoluuttisen toiminnallisen hallinnan osoittamiseksi projekti keskittyi kahteen ensisijaiseen tavoitteeseen:
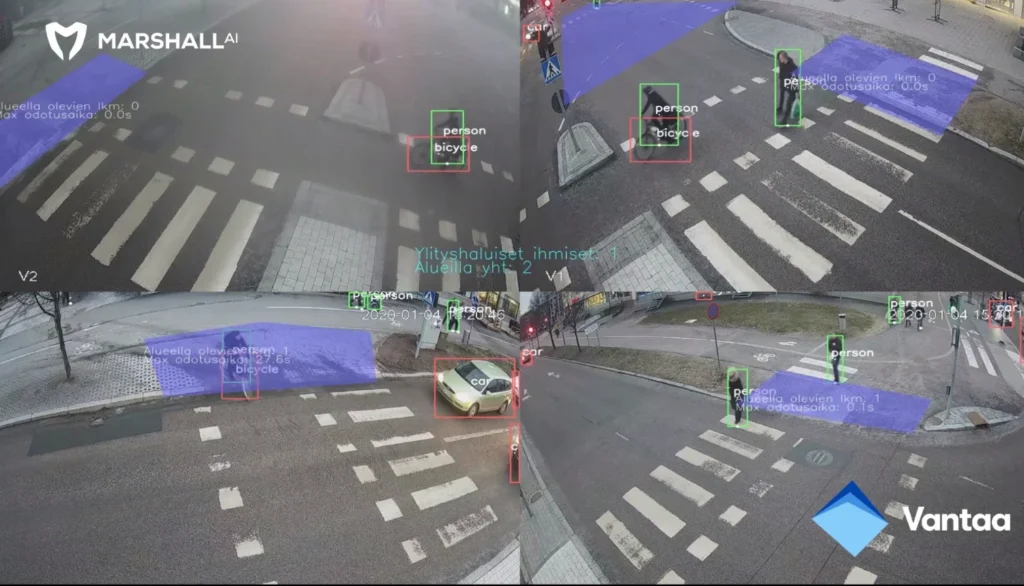
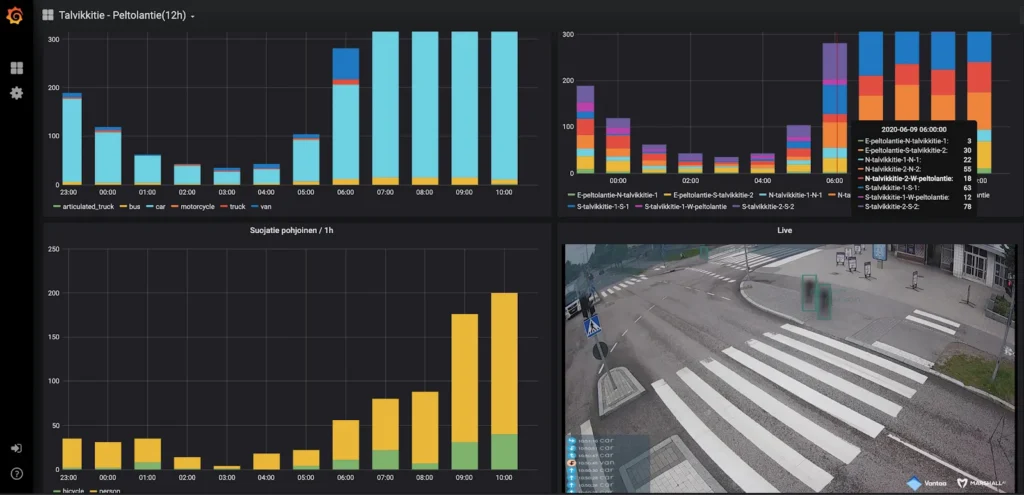
- Kattava virtausanalyysi: Erittäin vaihtelevien kohteiden (jalankulkijoiden, polkupyörien, henkilöautojen, pakettiautojen, linja-autojen ja puoliperävaunurehkan yhdistelmien) tarkka laskeminen ja luokittelu, niiden reittien kartoittaminen ja tarkkojen odotusaikojen laskeminen.
- Automatisoitu yhteentoimivuus: Rakennetaan suora reaaliaikainen yhteentoimivuus olemuvan liikenteenohjausjärjestelmän kanssa logiikan optimoimiseksi ja infrastruktuurin vasteiden automatisoimiseksi ilman ihmisen väliintuloa.
Ratkaisu: Häiritsemätön, turvallinen näkö
Käyttöönotto kattoi kaksi erillistä risteystä, jotka oli varustettu yhdeksällä tavallisella IP-kameralla, jotka oli asennettu olemassa oleviin valaisinpylväisiin. Tiedonsiirto hoidettiin turvallisesti mobiiliverkkojen kautta.
Fyysisen laitteiston ja monimutkaisten asennusten minimoimiseksi paikan päällä raskas datankäsittely toteutettiin turvallisena pilvipalveluna, jota isännöidään MarshallAI:n suomalaisessa konesalissa. Yksityisyys ja tietoturva olivat ensiarvoisen tärkeitä: arkaluonteista dataa tai videomateriaalia ei tallennettu.
Pilotin suora lähetys avattiin yleisölle, ja henkilöllisyyksien suojaamiseksi kohteet sumennettiin automaattisesti MarshallAI:n työkaluilla.
Suorituskyky vaativissa olosuhteissa
Yksi Vantaan pilottihankkeen merkittävimmistä tuloksista oli sen osoittaminen, että MarshallAI-alusta kestää vaativia fyysisiä olosuhteita. Konenäkö perustuu selkeyteen, mutta todellisen maailman ympäristöt ovat harvoin puhtaita.
Järjestelmä naviguisti menestyksekkäästi äärimmäisissä Suomen sääolosuhteissa, joihin kuului lunta, runsasta sadetta ja dynaamista takavaloa. Hyödyntämällä motorisoituja kameroita ja lämmitettäviä kameran linssejä veden ja lumen poistamiseksi sekä sijoittamalla kamerakulmat strategisesti häikäisyn lieventämiseksi alusta osoitti, että ympäristöhaasteet voidaan suunnitella täysin pois. Jos tekoäly pystyy luotettavasti havaitsemaan polkupyörän lumimyrskyssä, se pystyy enemmän kuin hyvin tarkastamaan osia haastavissa teollisissa olosuhteissa.
Poikkeuksellista luotettavuutta ja tuloksia
Kohteentunnistusmoottori MarshallAI tarjosi äärimmäisen luotettavuuden ja osoitti valmiutensa kriittiseen automaatioon. Koko projektin ajan keskimääräinen kohteentunnistusprosentti ylitti 98% kaikissa eri luokissa.
- Jalankulkijoiden havaitseminen: 99.8% Luotettavuus
- Ajoneuvon tunnistus: 98,91 TP4T Luotettavuus
- Polkupyörän havaitseminen: 98,2 % Luotettavuus
Soveltamalla risteyksen hallintajärjestelmään automaattista optimointia tähän reaaliaikaiseen dataan perustuen järjestelmä poisti 30 000 turhaa pysähdystä vuosittain. Tämä johti säästää yli kuukauden verran kumulatiivista odotusaikaa vuodessa, vähentäen päästöjä massiivisesti ja todistaen, että tekoälyohjattu toimilaitepohjainen ohjaus tuottaa välitöntä, mitattavaa sijoitetun pääoman tuottoa (ROI).